server_cooling_system.ino
Firmware loaded on Arduino Uno (Read-Only)
#include <Wire.h>
#include <LiquidCrystal_I2C.h>
#include <DHT.h>

// PIN DEFINITIONS
const int DHT_PIN = 2;
const int DHT_TYPE = DHT22;

const int RED_LED_PIN = 7;
const int GREEN_LED_PIN = 6;
const int MOTOR_PIN = 5;

// White LEDs receive HIGH continuously. Physical switches determine ON/OFF.
const int WHITE_LED_1_PIN = 4;
const int WHITE_LED_2_PIN = 3;

// TEMPERATURE THRESHOLD
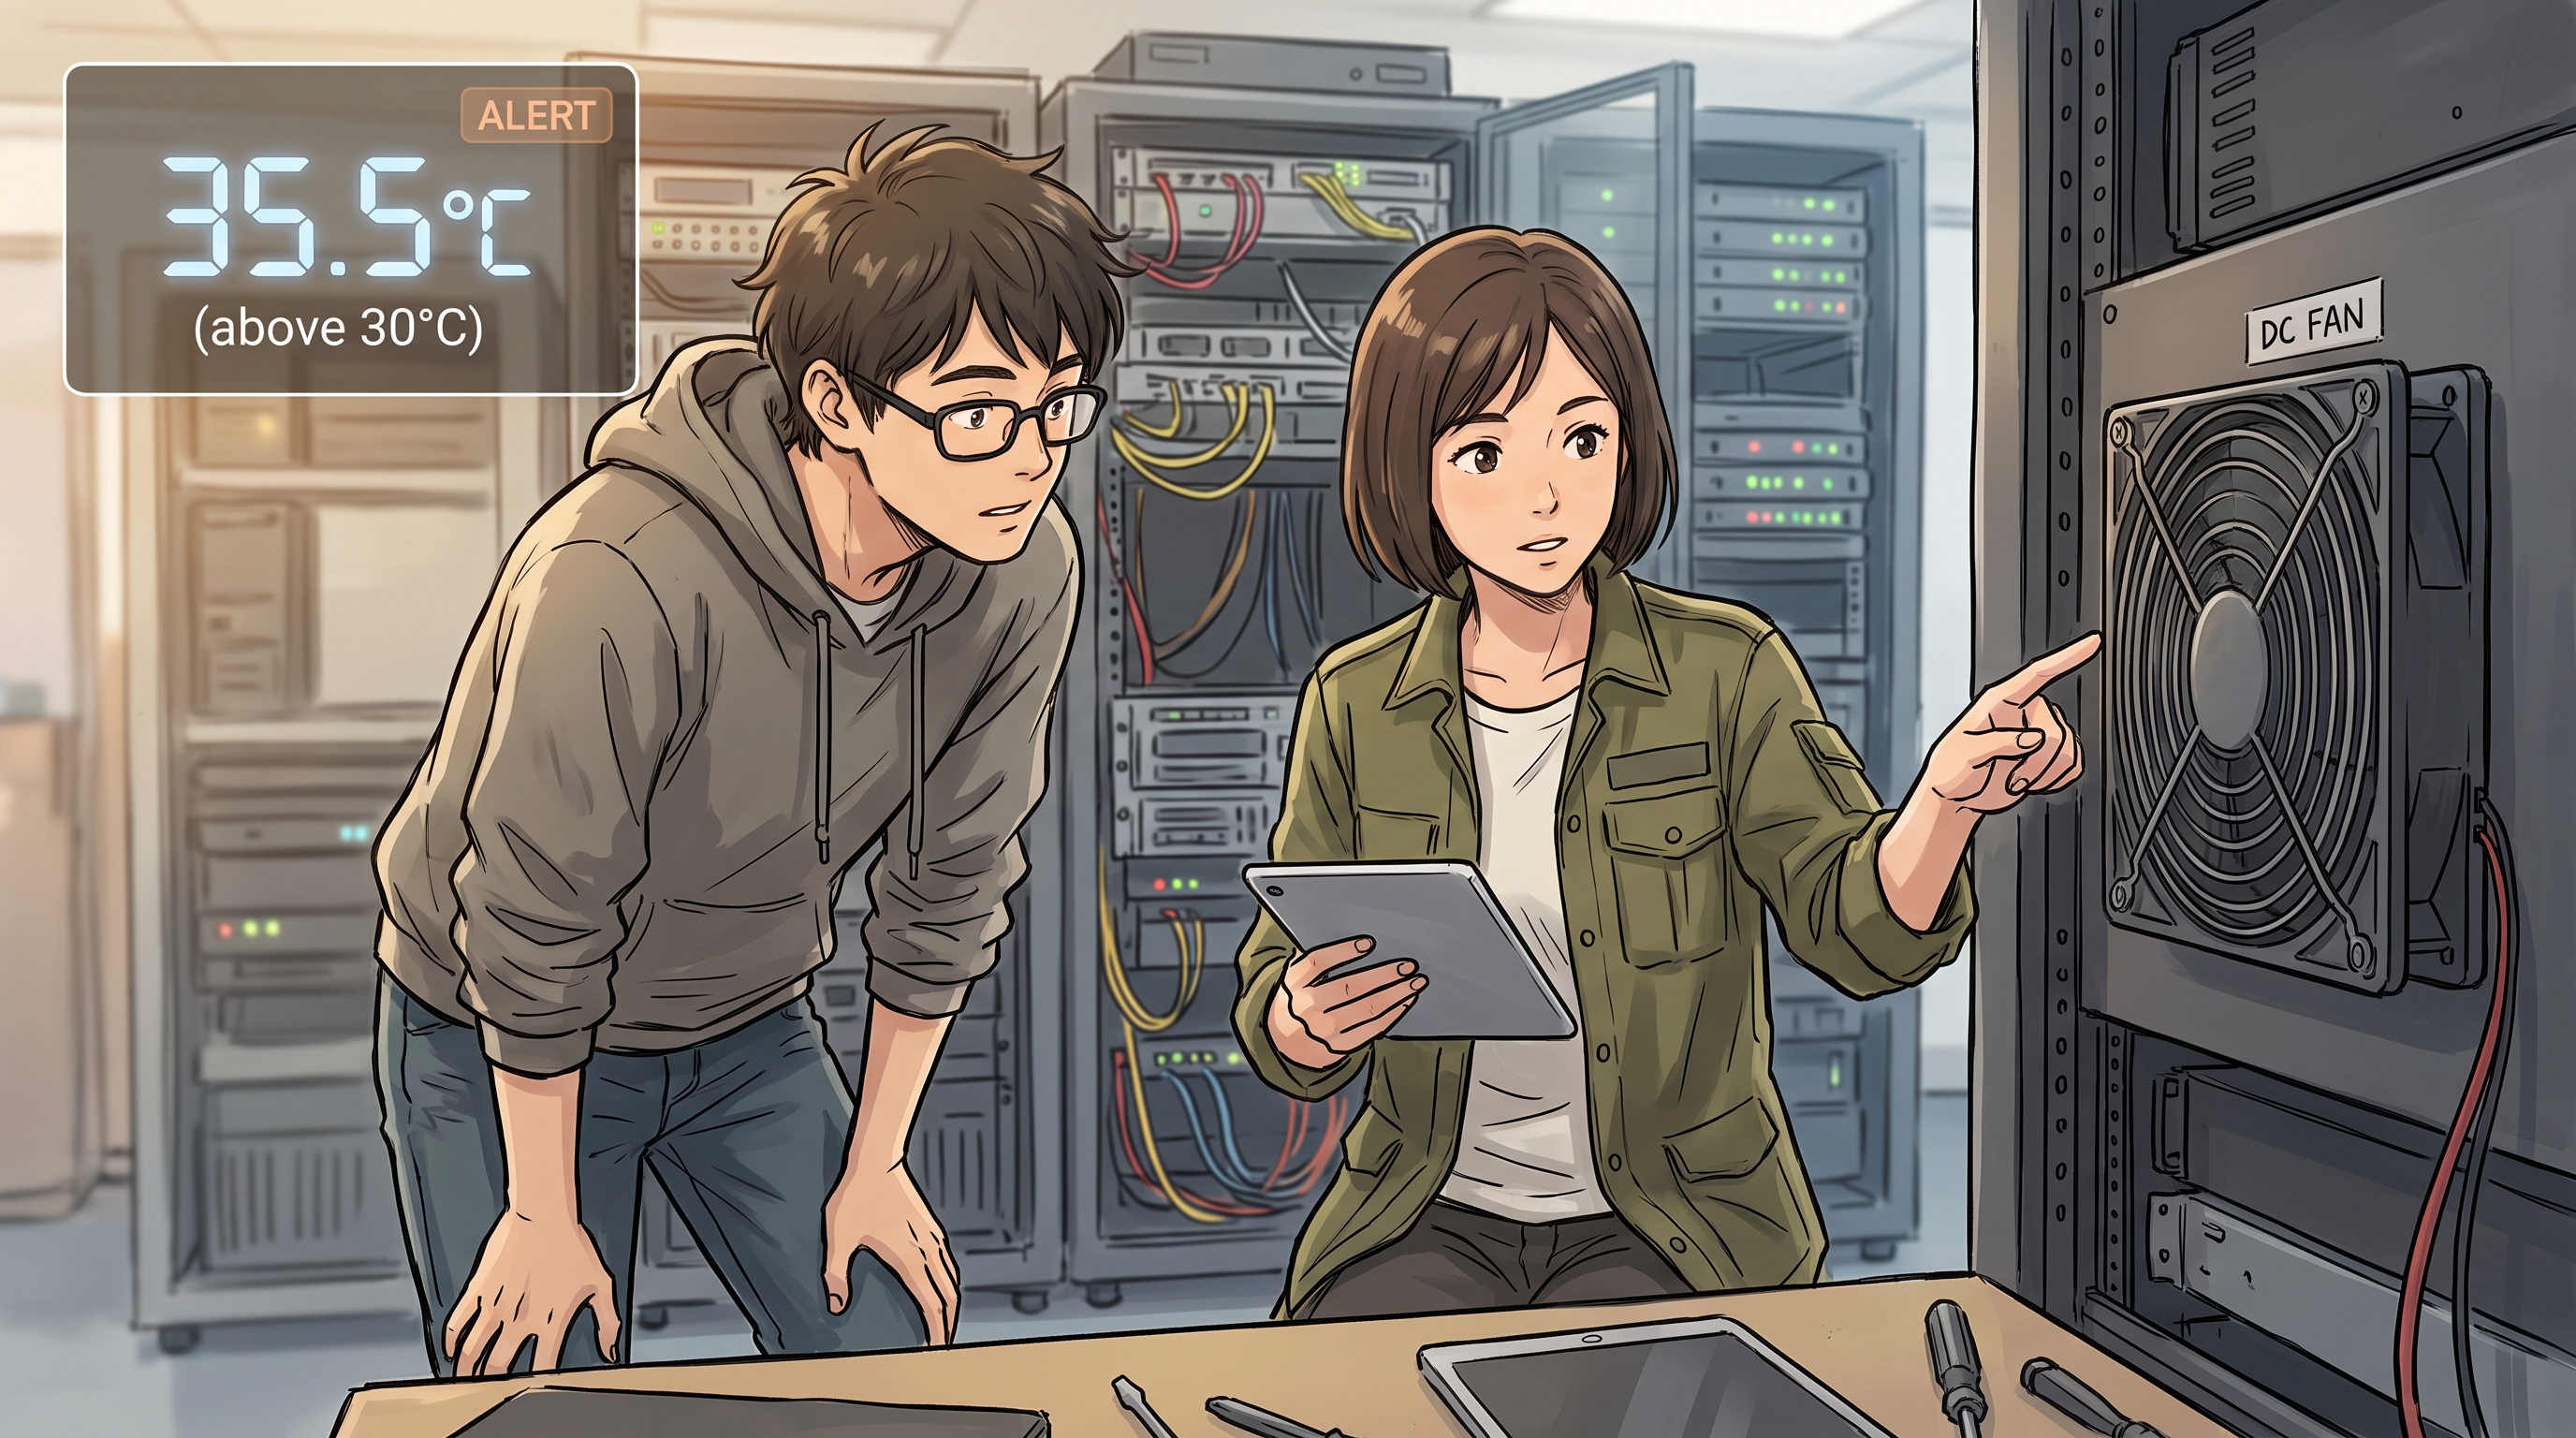
const float MOTOR_ON_TEMPERATURE = 30.2;

// I2C LCD (0x27, 16x2) & DHT22
LiquidCrystal_I2C lcd(0x27, 16, 2);
DHT dht(DHT_PIN, DHT_TYPE);

void setup() {
  Serial.begin(9600);

  pinMode(RED_LED_PIN, OUTPUT);
  pinMode(GREEN_LED_PIN, OUTPUT);
  pinMode(WHITE_LED_1_PIN, OUTPUT);
  pinMode(WHITE_LED_2_PIN, OUTPUT);
  pinMode(MOTOR_PIN, OUTPUT);

  dht.begin();

  lcd.init();
  lcd.backlight();
  lcd.setCursor(0, 0);
  lcd.print("System Starting");
  lcd.setCursor(0, 1);
  lcd.print("Please wait...");
  delay(2000);
  lcd.clear();

  // Always HIGH for White LED switches
  digitalWrite(WHITE_LED_1_PIN, HIGH);
  digitalWrite(WHITE_LED_2_PIN, HIGH);

  // Initial Motor Condition: OFF (Red ON, Green OFF)
  digitalWrite(MOTOR_PIN, LOW);
  digitalWrite(RED_LED_PIN, HIGH);
  digitalWrite(GREEN_LED_PIN, LOW);
}

void loop() {
  float temperatureC = dht.readTemperature();

  if (isnan(temperatureC)) {
    Serial.println("Failed to read DHT22");
    lcd.setCursor(0, 0);
    lcd.print("Sensor Error    ");
    lcd.setCursor(0, 1);
    lcd.print("Check DHT22     ");

    digitalWrite(MOTOR_PIN, LOW);
    digitalWrite(RED_LED_PIN, HIGH);
    digitalWrite(GREEN_LED_PIN, LOW);
    delay(2000);
    return;
  }

  bool motorOn;

  if (temperatureC > MOTOR_ON_TEMPERATURE) {
    digitalWrite(MOTOR_PIN, HIGH);
    digitalWrite(GREEN_LED_PIN, HIGH);
    digitalWrite(RED_LED_PIN, LOW);
    motorOn = true;
  } else {
    digitalWrite(MOTOR_PIN, LOW);
    digitalWrite(RED_LED_PIN, HIGH);
    digitalWrite(GREEN_LED_PIN, LOW);
    motorOn = false;
  }

  digitalWrite(WHITE_LED_1_PIN, HIGH);
  digitalWrite(WHITE_LED_2_PIN, HIGH);

  // LCD Row 1: Temp Display
  lcd.setCursor(0, 0);
  lcd.print("Temp: ");
  lcd.print(temperatureC, 1);
  lcd.write(223); // Degree symbol
  lcd.print("C   ");

  // LCD Row 2: Motor State
  lcd.setCursor(0, 1);
  if (motorOn) {
    lcd.print("Motor: ON       ");
  } else {
    lcd.print("Motor: OFF      ");
  }

  delay(2000);
}
Motor Base drive: Pin 5 • White LEDs supply: Pin 3 & 4 (Continuously HIGH)
Read-only firmware